ربات پرستار آلمانی خودش وسایل بیماران را به اتاق میبرد
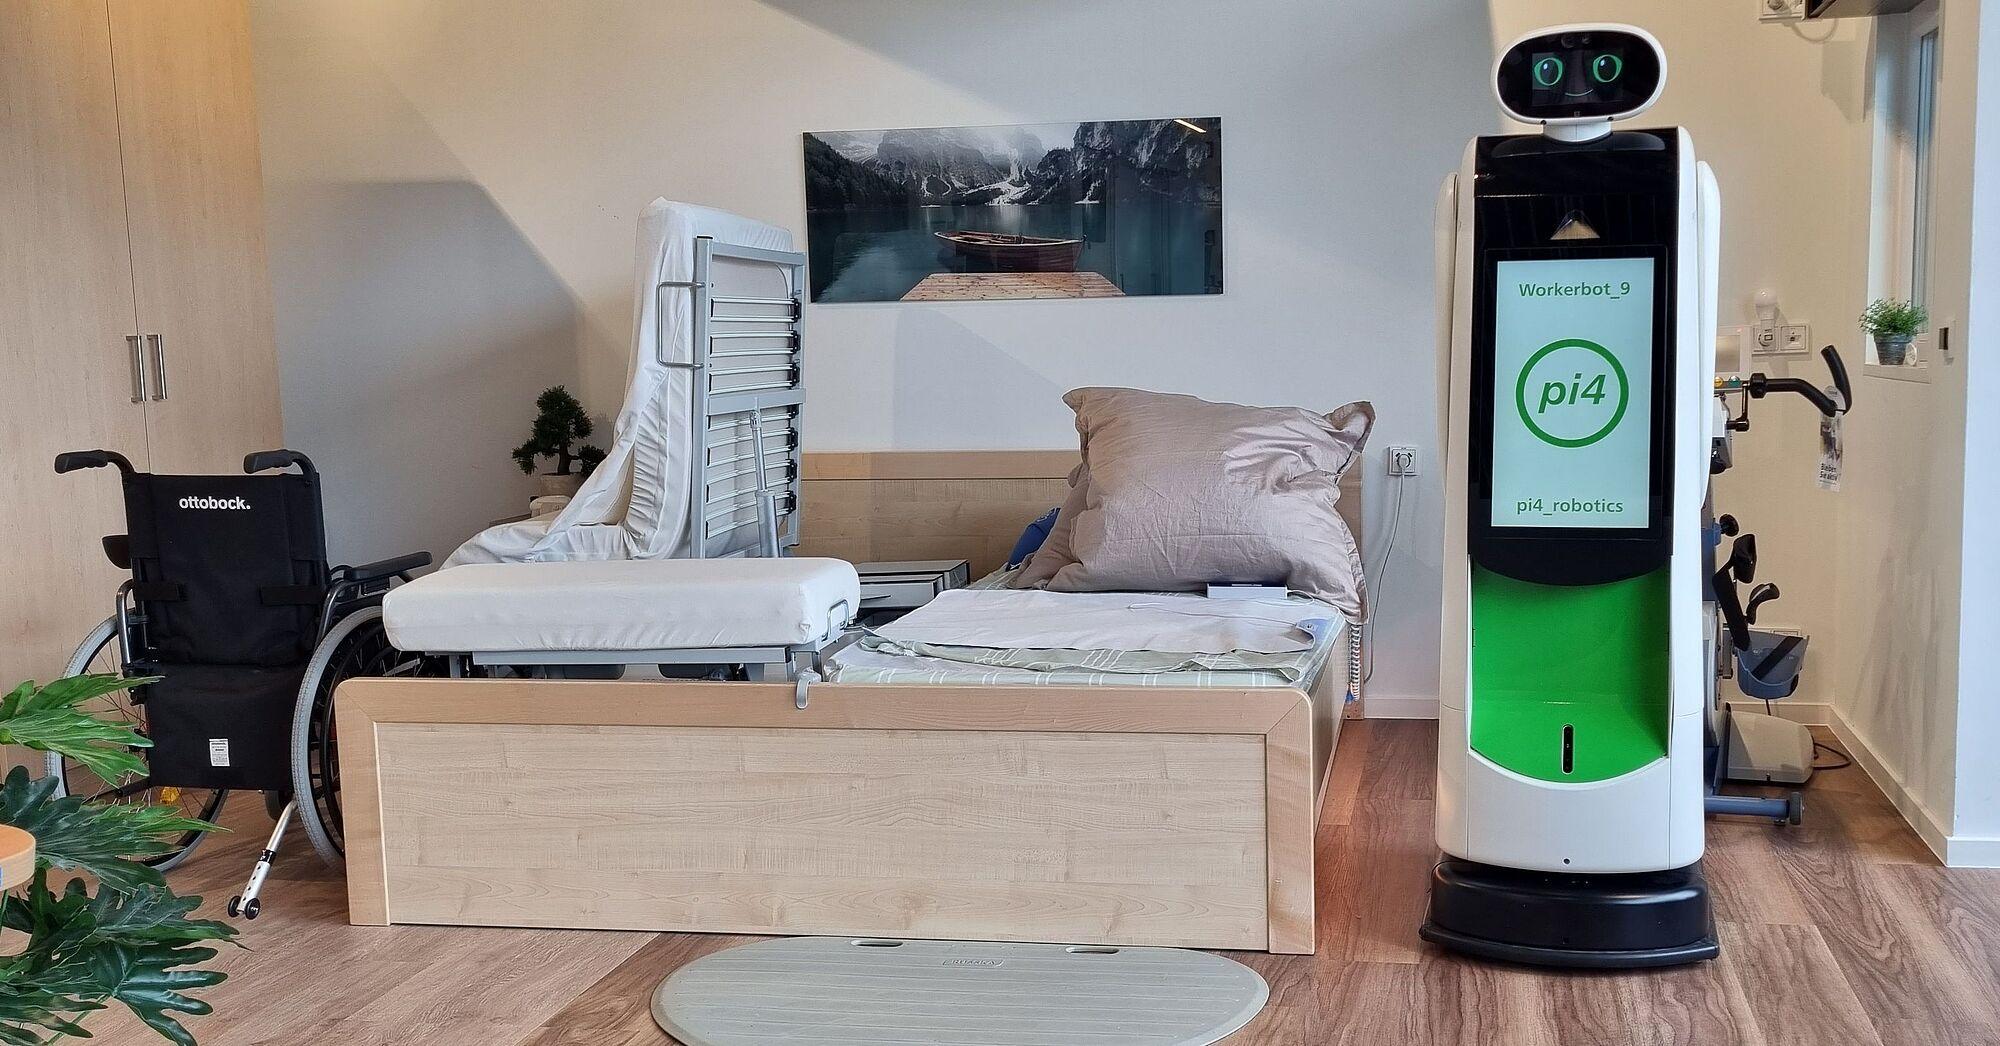
پژوهشگران آلمانی در حال توسعه رباتی هستند که قرار است بخشی از کارهای تکراری پرستاران را در بیمارستان انجام دهد؛ از بررسی موجودی دستکش و باند گرفته تا باز کردن در اتاق بیماران، برداشتن تجهیزات از کمدها و رساندن وسایل به کارکنان. این پروژه با همکاری شرکت Pi4 Robotics، مؤسسه Fraunhofer IPA و بیمارستان دانشگاهی شاریته برلین اجرا میشود و هدف آن ساخت یک دستیار رباتیک است که بتواند چند وظیفه متفاوت را در محیط بیمارستان انجام دهد.
جزئیات این طرح ۱۱ نوامبر ۲۰۲۶ منتشر شد. ربات موردنظر بر پایه مدل Workerbot9 توسعه پیدا میکند؛ دستگاهی متحرک که پیشتر برای کاربردهای خدماتی و تعامل با افراد طراحی شده بود و اکنون قرار است به بازوی مکانیکی، حسگرهای بیشتر و نرمافزارهای تازه مجهز شود.
یکی از تفاوتهای این پروژه با رباتهای حملونقل معمول بیمارستانی، توانایی موردنظر برای برداشتن و جابهجایی مستقل اشیا است. بسیاری از رباتهای حمل بار میتوانند وسایل را در راهروها جابهجا کنند، اما همچنان به فردی نیاز دارند که تجهیزات را داخل محفظه قرار دهد یا هنگام رسیدن به مقصد آنها را بردارد.
در پروژه جدید، پژوهشگران میخواهند ربات بتواند بعضی از این مراحل را خودش انجام دهد. همچنین قرار است زمانی که مأموریت حمل تجهیزات ندارد، اطلاعات مفیدی به بیماران ارائه کند یا با فعالیتهای سرگرمکننده، بخشی از زمان انتظار آنها را پر کند.
با وجود این برنامهها، تمام قابلیتهای اعلامشده هنوز بهصورت عملیاتی و گسترده در بیمارستان پیادهسازی نشدهاند. MuRoC یک پروژه تحقیقاتی سهساله است و آزمایشهای اصلی آن در مراحل آینده انجام خواهند شد.
چرا پرستاران وقت زیادی را صرف جابهجایی وسایل میکنند؟
کار پرستاری فقط رسیدگی مستقیم به بیمار نیست. در طول یک شیفت کاری، پرستار ممکن است بارها برای تهیه وسایل مصرفی به انبار بخش مراجعه کند.
دستکش، گاز استریل، باند، کمپرس و مواد ضدعفونیکننده از جمله تجهیزاتی هستند که باید به مقدار کافی در محل مراقبت وجود داشته باشند.
اگر موجودی یکی از این وسایل تمام شود، ممکن است لازم باشد فردی کار جاری خود را متوقف کند و برای دریافت آن به محل نگهداری تجهیزات برود.
در بیمارستانهای بزرگ، فاصله میان بخشها و انبارها میتواند باعث شود این رفتوآمدها زمان قابلتوجهی بگیرند.
Fraunhofer در معرفی پروژه جدید اعلام کرده کارکنان پرستاری حدود ۱۵ درصد زمان کاری خود را صرف وظایف لجستیکی میکنند.
این عدد نشان میدهد فعالیتهایی که مستقیماً به مراقبت بالینی مربوط نیستند، بخشی از برنامه روزانه کارکنان را تشکیل میدهند.
البته میزان زمان صرفشده میتواند میان بیمارستانها، بخشهای مختلف و شیفتهای کاری متفاوت باشد.
هدف MuRoC آن است که بخشی از این رفتوآمدها و کارهای تکراری را به سامانهای رباتیک بسپارد.
در صورت موفقیت، پرستاران ممکن است بتوانند زمان بیشتری را به فعالیتهایی اختصاص دهند که به حضور و قضاوت انسانی نیاز دارند.
Workerbot9 چه نوع رباتی است؟
Workerbot9 یک ربات خدماتی متحرک است که شرکت آلمانی Pi4 Robotics آن را توسعه داده است.
این دستگاه برخلاف رباتهای انساننمای دوپا، روی یک پایه متحرک حرکت میکند.
چنین ساختاری برای محیطهای داخلی با کف نسبتاً صاف میتواند مناسب باشد، زیرا حرکت روی چرخ در بسیاری از کاربردها از راه رفتن با پا سادهتر و کممصرفتر است.
Workerbot9 دارای نمایشگری برای ارتباط با افراد است و میتواند از طریق رابط کاربری خود اطلاعات ارائه کند.
نمونههای پیشین این خانواده در پژوهشهایی درباره تعامل انسان و ربات نیز مورد استفاده قرار گرفتهاند.
اما رباتی که قرار است در بیمارستان کار کند، به امکانات بیشتری نیاز دارد.
برای مثال، حرکت در راهروی بیمارستان با ورود به اتاق بیمار و برداشتن وسیله از داخل کمد تفاوت دارد.
ربات باید بتواند موقعیت اشیا را تشخیص دهد و با محیط اطراف تعامل مکانیکی داشته باشد.
به همین دلیل، در MuRoC قرار است Workerbot9 به بازوی رباتیک و مجموعهای از حسگرها و نرمافزارهای جدید مجهز شود.
در نتیجه، پروژه صرفاً نصب یک برنامه تازه روی ربات قدیمی نیست؛ بلکه توسعه سختافزاری و نرمافزاری آن را نیز در بر میگیرد.
ربات چگونه در اتاق بیمار را باز میکند؟
باز کردن در شاید برای انسان کاری بسیار ساده به نظر برسد، اما برای ربات یکی از چالشهای مهم تعامل با محیط است.
دستگیرههای در در ساختمانهای مختلف شکل یکسانی ندارند.
بعضی دستگیرهها باید به سمت پایین حرکت داده شوند، برخی به چرخاندن نیاز دارند و بعضی درها با نیروی فشار یا کشش باز میشوند.
ربات باید ابتدا موقعیت دستگیره را تشخیص دهد.
سپس لازم است بازوی مکانیکی را به محل مناسب هدایت کند و حرکت موردنیاز را انجام دهد.
اگر نیروی واردشده بیش از اندازه باشد، ممکن است به دستگیره یا مکانیزم در آسیب برسد.
اگر نیرو کافی نباشد، در باز نخواهد شد.
Fraunhofer IPA اعلام کرده یکی از مسئولیتهایش در پروژه MuRoC، توسعه روشهایی برای تشخیص و کار ایمن با انواع دستگیره است.
این مؤسسه پیشتر در پروژه RoReBO روی قابلیت باز کردن در با ربات کار کرده بود.
اکنون قرار است تجربه همان پژوهش برای نیازهای بیمارستانی توسعه پیدا کند.
با این حال، هنوز اعلام نشده ربات جدید بتواند تمام انواع در، از جمله درهای سنگین یا دارای قفلهای تخصصی، را بدون محدودیت باز کند.
تفاوت ربات جدید با گاریهای خودکار بیمارستانی چیست؟
در بعضی بیمارستانها از سامانههای حملونقل خودکار برای جابهجایی غذا، دارو یا تجهیزات استفاده میشود.
این دستگاهها میتوانند در مسیرهای مشخص حرکت کنند و محموله را به مقصد برسانند.
اما مشکل بسیاری از آنها این است که در ابتدا و انتهای مسیر به کمک انسان نیاز دارند.
برای مثال، کارمند باید تجهیزات را داخل محفظه قرار دهد و در مقصد فرد دیگری آنها را تخلیه کند.
MuRoC میخواهد این محدودیت را در بعضی کاربردها کاهش دهد.
در طرح اعلامشده، بازوی ربات میتواند وسایل مناسب را بردارد و در محل تعیینشده قرار دهد.
همچنین هدف آن است که ربات بتواند با باز کردن در و کمد، به مکانهایی دسترسی پیدا کند که رباتهای حمل بار معمولی امکان ورود یا تعامل مستقیم با آنها را ندارند.
این قابلیت برای جابهجایی تجهیزات تا محل واقعی استفاده، اهمیت دارد.
البته انجام چنین وظایفی مستلزم شناسایی دقیق اشیا و کنترل ایمن بازوی مکانیکی است.
بنابراین تفاوت میان هدف طراحی و توانایی عملی اثباتشده باید در نظر گرفته شود.
تشخیص موجودی دستکش و باند با دوربین
یکی از فعالیتهایی که برای ربات جدید در نظر گرفته شده، بررسی موجودی تجهیزات مصرفی در اتاق بیماران است.
برای مثال، ممکن است ربات در زمان مشخص به محل نگهداری دستکش یا گاز استریل مراجعه کند.
سپس با استفاده از دوربین و نرمافزار تشخیص تصویر، موجودی قابل مشاهده را بررسی کند.
اگر مقدار وسیلهای از حد تعیینشده کمتر شده باشد، سامانه میتواند مأموریتی برای تأمین آن ایجاد کند.
در مرحله بعد، ربات باید وسیله مناسب را از انبار بخش بردارد و به محل موردنظر برساند.
چنین فرایندی در صورت اجرای قابل اعتماد میتواند تعداد رفتوآمدهای غیرضروری کارکنان را کاهش دهد.
با این حال، تشخیص تصویری موجودی همیشه ساده نیست.
برای مثال، بستههای مشابه ممکن است ظاهری یکسان داشته باشند یا تجهیزات درون کشو به شکلی قرار گرفته باشند که تمام آنها قابل مشاهده نباشند.
همچنین در محیط بیمارستان لازم است نوع وسیله و شرایط استفاده از آن بهدرستی مشخص شود.
بنابراین سامانه باید برای مدیریت خطاها و موقعیتهای نامطمئن طراحی شود.
Fraunhofer هنوز نرخ دقت مستقل و نهایی این قابلیت را منتشر نکرده است.
ربات چگونه تصمیم میگیرد کدام کار را زودتر انجام دهد؟
اگر یک ربات قرار باشد چند وظیفه مختلف انجام دهد، برنامهریزی ترتیب کارها اهمیت زیادی پیدا میکند.
ممکن است همزمان یک بخش به وسایل مصرفی نیاز داشته باشد، موجودی اتاق دیگری کاهش پیدا کند و بیمار دیگری درخواست دریافت اطلاعات داشته باشد.
ربات نمیتواند همه این وظایف را در یک لحظه انجام دهد.
بنابراین باید مشخص شود کدام مأموریت اولویت بالاتری دارد.
Pi4 Robotics اعلام کرده توسعه سامانه برنامهریزی هوشمند وظایف یکی از مسئولیتهای این شرکت در MuRoC است.
چنین سامانهای میتواند اطلاعات مربوط به نوع مأموریت، موقعیت مکانی و وضعیت فعالیت ربات را برای تعیین ترتیب کارها در نظر بگیرد.
البته اولویتبندی در بیمارستان مسئلهای حساس است.
ممکن است رساندن تجهیزات به بخش خاصی فوریت بیشتری از انجام یک فعالیت سرگرمکننده داشته باشد.
به همین دلیل، اولویتها باید با نیازهای واقعی کارکنان هماهنگ شوند.
همچنین لازم است مشخص شود در چه شرایطی ربات باید مأموریت فعلی را متوقف کند یا از انسان راهنمایی بگیرد.
جزئیات الگوریتم نهایی برنامهریزی هنوز منتشر نشده است.
سرگرم کردن بیماران چه ارتباطی با کار ربات دارد؟
بخش دوم پروژه به تعامل با بیماران اختصاص دارد.
پژوهشگران میخواهند ربات زمانی که مأموریت حمل تجهیزات ندارد، از ظرفیت خود برای فعالیتهای دیگری استفاده کند.
برای مثال، Workerbot9 میتواند از طریق نمایشگر اطلاعاتی درباره تاریخ، ساعت و محل حضور بیمار ارائه کند.
این ویژگی ممکن است در محیطهایی که افراد به راهنمایی بیشتری نیاز دارند مفید باشد.
همچنین برای سامانه فعالیتهایی مانند جدول کلمات متقاطع دیجیتال و خواندن داستان در نظر گرفته شده است.
هدف آن است که ربات بتواند در زمانهای آزاد، تعامل ساده و مفیدی با بیماران برقرار کند.
اما چنین امکاناتی به معنی جایگزینی ارتباط انسانی نیست.
بیمار ممکن است به گفتوگوی واقعی، حضور خانواده یا کمک کارکنان نیاز داشته باشد.
ربات فقط میتواند نقش تکمیلی داشته باشد.
همچنین مناسب بودن فعالیتهای تعاملی برای هر بیمار باید با توجه به وضعیت جسمی، شناختی و ترجیحات شخصی او بررسی شود.
پژوهشگران هنوز نتایج نهایی درباره میزان پذیرش این امکانات توسط بیماران را اعلام نکردهاند.
آیا ربات میتواند ضربان قلب و تنفس را اندازه بگیرد؟
یکی دیگر از قابلیتهای پیشبینیشده در پروژه MuRoC، ثبت بدون تماس برخی علائم حیاتی است.
Fraunhofer اعلام کرده در نظر دارد از زمان تعامل ربات با بیماران برای دریافت اطلاعاتی مانند ضربان قلب یا نرخ تنفس استفاده کند.
در فناوریهای اندازهگیری بدون تماس، بسته به روش مورد استفاده، ممکن است از دوربینها یا حسگرهای دیگر برای استخراج اطلاعات استفاده شود.
برای مثال، بعضی روشهای تصویری میتوانند تغییرات بسیار کوچک مرتبط با فعالیت بدن را بررسی کنند.
با این حال، دقت چنین اندازهگیریهایی به شرایط محیط و طراحی سامانه وابسته است.
نور، حرکت بیمار و موقعیت دوربین ممکن است بر کیفیت اطلاعات اثر بگذارند.
همچنین اندازهگیری آزمایشگاهی یک پارامتر با استفاده بالینی از آن تفاوت دارد.
اگر اطلاعات قرار باشد در تصمیم پزشکی مؤثر باشند، ارزیابی ایمنی و دقت اهمیت ویژهای خواهد داشت.
Fraunhofer هنوز اعلام نکرده نسخه جدید Workerbot9 به یک دستگاه پزشکی تأییدشده برای اندازهگیری علائم حیاتی تبدیل شده است.
بنابراین این بخش فعلاً یکی از اهداف پژوهشی پروژه محسوب میشود.
چرا یک ربات باید چند وظیفه مختلف داشته باشد؟
یکی از مشکلات استفاده از رباتهای تخصصی در مراکز درمانی، هزینه خرید و نگهداری آنهاست.
اگر رباتی فقط برای حمل یک نوع محموله طراحی شده باشد، ممکن است در طول روز مدت زیادی بدون مأموریت باقی بماند.
در چنین شرایطی، هزینه خرید، نگهداری، شارژ و مدیریت سامانه باید با مقدار کاری که واقعاً انجام میدهد مقایسه شود.
MuRoC تلاش میکند با ترکیب حمل تجهیزات و تعامل با بیماران، استفاده بیشتری از ظرفیت ربات داشته باشد.
برای مثال، ممکن است دستگاه در ساعات شلوغ وظیفه تأمین وسایل بخش را برعهده بگیرد.
در زمانهایی که درخواست حمل بار کمتر است، میتواند برای ارائه اطلاعات یا فعالیتهای تعاملی استفاده شود.
این ترکیب ممکن است از نظر اقتصادی جذاب باشد، اما موفقیت آن هنوز قطعی نیست.
افزودن قابلیتهای بیشتر میتواند پیچیدگی سختافزار و نرمافزار را نیز افزایش دهد.
همچنین لازم است زمان موردنیاز برای هر وظیفه با برنامه بخش هماهنگ شود.
بنابراین صرف چندمنظوره بودن به معنی سودآوری قطعی نیست.
یکی از اهداف آزمایشهای آینده، بررسی همین موضوع خواهد بود.
پرستاران شاریته در طراحی ربات چه نقشی دارند؟
یکی از ویژگیهای مهم پروژه، مشارکت مستقیم کارکنان پرستاری در تعیین نیازهاست.
Fraunhofer اعلام کرده تیم پروژه با پرستاران بخشهای مراقبت ویژه و بستری عادی شاریته درباره وظایفی که ممکن است از فشار کاری بکاهند گفتوگو کرده است.
همچنین پژوهشگران در مصاحبهها و ۹ نوبت مشاهده مستقیم فعالیت بخشهای مختلف، فرایندهای روزانه را بررسی کردهاند.
هدف این بوده است که قابلیتهای ربات براساس مشکلات واقعی محیط بیمارستان انتخاب شوند.
این موضوع اهمیت زیادی دارد.
ممکن است یک فناوری در آزمایشگاه عملکرد مناسبی داشته باشد، اما هنگام استفاده روزانه با فرایندهای موجود هماهنگ نباشد.
برای مثال، محل نگهداری تجهیزات در همه بخشها یکسان نیست.
همچنین کارکنان ممکن است در طول شیفت به روشهای متفاوتی کار کنند.
اگر ربات برای یک مسیر یا فرایند ثابت طراحی شده باشد، تغییر شرایط ممکن است عملکرد آن را دشوار کند.
به همین دلیل، طراحی مبتنی بر نیاز کارکنان میتواند بخشی از مشکلات آینده را زودتر آشکار کند.
با این حال، مناسب بودن ربات برای همه بخشها تنها پس از آزمایشهای عملی قابل ارزیابی است.
چه زمانی ربات در بیمارستان آزمایش میشود؟
پروژه MuRoC برای دورهای ۳۶ماهه برنامهریزی شده است.
طبق اعلام Fraunhofer، قرار است پس از سپری شدن حدود نیمی از زمان پروژه، ربات در مرکز شبیهسازی و آموزش برلین با نام BeST آزمایش شود.
این محیط برای بررسی عملکرد سامانه در شرایط شبیهسازیشده بیمارستانی در نظر گرفته شده است.
آزمایش در محیط کنترلشده میتواند به پژوهشگران کمک کند مشکلات فنی را پیش از ورود به بخش واقعی شناسایی کنند.
برای مثال، میتوان عملکرد بازوی ربات را هنگام باز کردن در یا برداشتن وسایل بررسی کرد.
همچنین امکان ارزیابی نحوه تعامل کارکنان با رابط کاربری دستگاه وجود خواهد داشت.
در مرحله بعد، آزمایش نهایی در یک بخش آزمایشی بیمارستان شاریته انجام میشود.
نتایج این مراحل قرار است برای اصلاح طراحی مورد استفاده قرار گیرند.
با این حال، تاریخ دقیق آغاز بهرهبرداری تجاری هنوز اعلام نشده است.
بنابراین نباید از خبر ۱۱ نوامبر نتیجه گرفت که ربات از همین امروز بهطور مستقل در بخشهای بیمارستان شاریته مشغول کار است.
چه نهادی مسئول ایمنی ربات است؟
در محیط بیمارستان، ربات با افرادی مواجه میشود که ممکن است از نظر جسمی محدودیت داشته باشند.
بعضی بیماران روی تخت استراحت میکنند، برخی با ویلچر حرکت میکنند و کارکنان ممکن است تجهیزات مختلفی را در راهرو جابهجا کنند.
به همین دلیل، حرکت ایمن ربات و کنترل بازوی مکانیکی اهمیت زیادی دارد.
اگر دستگاه در نزدیکی بیمار یا کارکنان حرکت کند، باید بتواند موانع را تشخیص دهد و در شرایط مناسب توقف کند.
همچنین هنگام باز کردن کمد یا برداشتن وسیله، نباید نیروی خطرناکی به محیط وارد شود.
Fraunhofer IPA مسئول توسعه بخشی از قابلیتهای تشخیص و دستکاری اشیا و همچنین ارزیابی فنی و کاربرمحور سامانه است.
اما ایمنی ربات فقط به یک بخش نرمافزاری محدود نیست.
طراحی مکانیکی، حسگرها، برنامهریزی حرکت و روش استفاده کارکنان همگی اهمیت دارند.
پیش از استفاده گسترده، لازم است شرایط عملیاتی و استانداردهای مرتبط بررسی شوند.
نتایج چنین ارزیابیهایی هنوز منتشر نشدهاند.
آیا ربات میتواند جای پرستار را بگیرد؟
هدف اعلامشده MuRoC جایگزین کردن پرستاران نیست.
این پروژه بیشتر بر فعالیتهایی تمرکز دارد که به مهارت مستقیم پرستاری نیاز ندارند، اما زمان کارکنان را مصرف میکنند.
برای مثال، رساندن بسته دستکش یا بررسی موجودی یک کمد با تصمیمگیری بالینی درباره وضعیت بیمار متفاوت است.
همچنین ارتباط انسانی و حمایت عاطفی از بیمار از بخشهای مهم مراقبت محسوب میشوند.
ربات میتواند اطلاعات عمومی ارائه کند یا بعضی فعالیتهای تکراری را انجام دهد، اما این قابلیتها معادل قضاوت حرفهای پرستار نیستند.
حتی در صورت موفقیت پروژه، ممکن است برای مدیریت مأموریتها، رفع خطاها و نظارت بر سامانه به کارکنان انسانی نیاز باشد.
بنابراین اثر واقعی فناوری را باید با میزان کاهش کارهای غیرپرستاری و افزایش فرصت مراقبت مستقیم سنجید.
اینکه ربات در عمل چه مقدار زمان آزاد خواهد کرد، هنوز با نتایج نهایی یک آزمایش بالینی یا عملیاتی گسترده مشخص نشده است.
چرا بیمارستانها به رباتهای خدماتی علاقهمند شدهاند؟
بسیاری از مراکز درمانی با افزایش تقاضا برای خدمات و محدودیت نیروی متخصص روبهرو هستند.
در چنین شرایطی، مدیریت زمان کارکنان اهمیت بیشتری پیدا میکند.
یکی از راهکارهای مورد بررسی، استفاده از فناوری برای انجام وظایفی است که الزاماً به حضور متخصص درمانی نیاز ندارند.
رباتهای خدماتی میتوانند در حمل تجهیزات، راهنمایی مراجعان و بعضی فعالیتهای پشتیبانی نقش داشته باشند.
اما بیمارستان محیطی پیچیدهتر از انبار صنعتی است.
در یک انبار ممکن است مسیر حرکت رباتها تا حد زیادی از فعالیت انسان جدا شده باشد.
در مقابل، در بیمارستان افراد مختلف بهطور مداوم در راهروها حرکت میکنند و شرایط محیط میتواند بهسرعت تغییر کند.
همچنین تجهیزات پزشکی و الزامات بهداشتی محدودیتهای خاصی ایجاد میکنند.
به همین دلیل، انتقال یک ربات از محیط صنعتی به بیمارستان فقط با تغییر ظاهر آن امکانپذیر نیست.
پروژه MuRoC تلاش میکند این تفاوتها را در فرایند توسعه لحاظ کند.
مسئولیت سه شریک پروژه چگونه تقسیم شده است؟
در MuRoC، هر یک از شرکا مسئول بخش مشخصی از کار هستند.
شرکت Pi4 Robotics توسعه سختافزار و نرمافزار ربات، برنامهریزی وظایف و رابط کاربری را برعهده دارد.
این شرکت همچنین میخواهد چارچوبی ایجاد کند که کاربران بتوانند سناریوهای تعاملی تازهای برای دستگاه تعریف کنند.
Fraunhofer IPA روی قابلیتهای تشخیص و کار ایمن با دستگیرههای در و کمد، اندازهگیری بدون تماس برخی علائم حیاتی و ارزیابی فناوری کار میکند.
در طرف دیگر، مجموعه CEED وابسته به خدمات درمانی شاریته مسئول بررسی نیازهای بالینی و همراهی در آزمایش ربات در شرایط نزدیک به محیط واقعی است.
این تقسیم مسئولیت نشان میدهد پروژه فقط یک فعالیت مهندسی مکانیک نیست.
ساخت ربات بیمارستانی به همکاری متخصصان نرمافزار، رباتیک، تعامل انسان و ماشین و کارکنان حوزه درمان نیاز دارد.
همچنین تغییر فرایندهای کاری باید همراه با توسعه فناوری بررسی شود.
در غیر این صورت، ممکن است سامانهای از نظر فنی پیشرفته ساخته شود که استفاده روزانه از آن برای کارکنان دشوار باشد.
ربات جدید چه زمانی به نمایش عمومی درمیآید؟
براساس اطلاعیه ۱۱ نوامبر Fraunhofer، پروژه MuRoC قرار است در روزهای ۱۲ و ۱۳ نوامبر ۲۰۲۶ در رویداد Deutscher Pflegetag در برلین معرفی شود.
این رویداد به مسائل و فناوریهای مرتبط با حرفه پرستاری اختصاص دارد.
بازدیدکنندگان میتوانند ربات را در غرفه شماره ۳۴ وزارت فدرال پژوهش، فناوری و فضا مشاهده کنند.
با این حال، نمایش ربات در یک رویداد تخصصی به معنی تکمیل تمام قابلیتهای برنامهریزیشده نیست.
نمونههای پژوهشی معمولاً برای معرفی فناوری و دریافت بازخورد ارائه میشوند.
پژوهشگران ممکن است از چنین فرصتهایی برای گفتوگو با کارکنان درمانی و بررسی نیازهای عملی استفاده کنند.
مرحله مهمتر پس از نمایشگاه، آزمایش سیستم در محیطهای شبیهسازیشده و سپس بخش آزمایشی بیمارستان خواهد بود.
در این مراحل مشخص میشود کدام قابلیتها در شرایط واقعی قابل اعتماد هستند و چه بخشهایی به اصلاح نیاز دارند.
آیا ربات چندمنظوره میتواند آینده مراقبت بیمارستانی را تغییر دهد؟
ایده استفاده از ربات در بیمارستان جدید نیست، اما پروژه MuRoC تلاش میکند چند فعالیت متفاوت را در یک دستگاه ترکیب کند.
ربات قرار است فقط یک وسیله حمل بار یا یک نمایشگر اطلاعاتی نباشد.
در طراحی موردنظر، Workerbot9 میتواند موجودی تجهیزات را بررسی کند، وسیله موردنیاز را بردارد، در اتاق را باز کند و آن را به محل استفاده برساند.
زمانی که مأموریت لجستیکی ندارد نیز میتواند برای ارائه اطلاعات و تعامل با بیماران به کار گرفته شود.
اگر چنین مجموعهای از قابلیتها در محیط واقعی عملکرد مناسبی داشته باشد، ممکن است نیاز به چند دستگاه تخصصی جداگانه کاهش پیدا کند.
با این حال، موفقیت تجاری به عواملی فراتر از عملکرد نمایشی وابسته است.
قیمت خرید، هزینه نگهداری، ایمنی، قابلیت اطمینان و میزان زمان صرفهجوییشده برای کارکنان همگی باید بررسی شوند.
همچنین ربات باید بتواند با تغییر چیدمان بخش و شرایط غیرمنتظره کنار بیاید.
در حال حاضر، خبر ۱۱ نوامبر ۲۰۲۶ درباره معرفی مسیر توسعه یک دستیار رباتیک چندمنظوره است؛ دستگاهی که قرار است طی پروژه سهساله برای محیط بیمارستان آماده و آزمایش شود.
نتیجه نهایی زمانی روشن خواهد شد که آزمایشهای برنامهریزیشده در شاریته انجام شوند و مشخص شود ربات واقعاً چه مقدار از کارهای تکراری پرستاران را کاهش میدهد.
منبع: Fraunhofer IPA، Technische Universität Berlin، Pi4 Robotics