مدل رباتیک S1 با دیدن یک ویدئو وظیفهٔ تازه یاد میگیرد
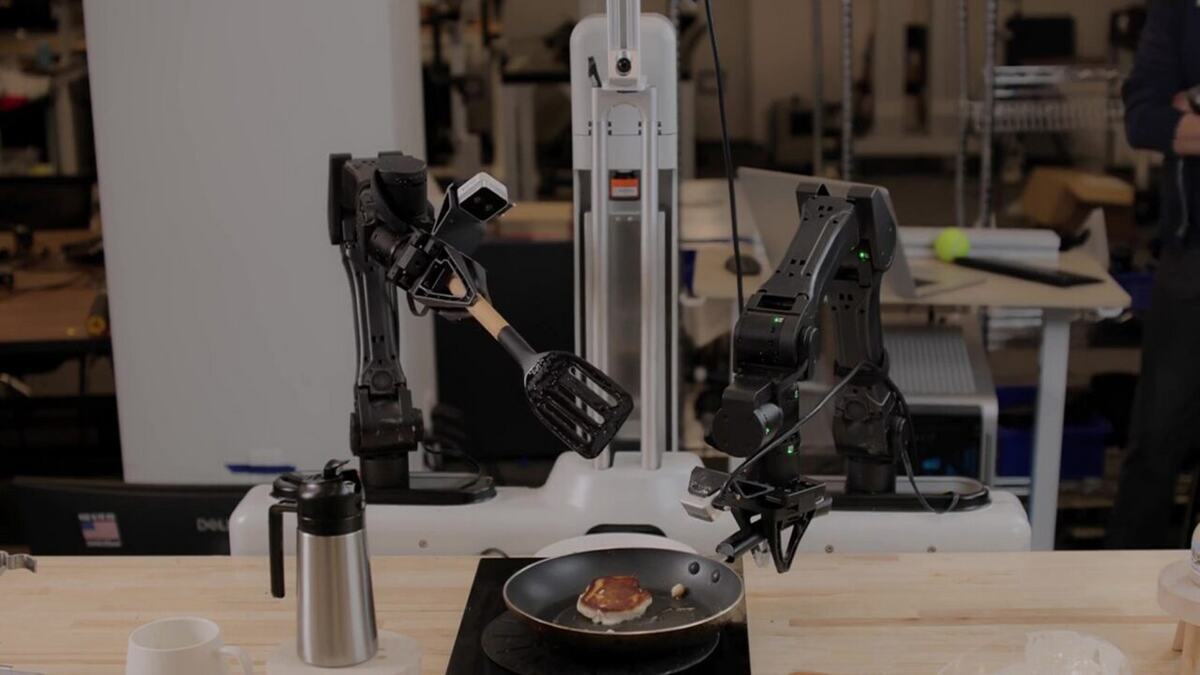
شرکت Skild AI از مدل پایهٔ رباتیک S1 رونمایی کرده است؛ مدلی که میخواهد به رباتها اجازه دهد یک وظیفهٔ تازه را با مشاهدهٔ یک ویدئو یاد بگیرند. در روشهای معمول، هر تغییر در محیط یا سفارش به آموزش دوباره، تنظیم دستی یا نوشتن برنامهٔ اختصاصی نیاز دارد. S1 این روند را به سمت یادگیری از نمایش انسانی میبرد: کاربر رفتار مورد نظر را نشان میدهد و مدل تلاش میکند رابطهٔ میان تصویر، حرکت و نتیجهٔ کار را به کنترل ربات منتقل کند.
یادگیری از یک نمایش چیست؟
یک ویدئوی کوتاه فقط مسیر دست یا بازوی انسان را ثبت نمیکند؛ اطلاعاتی دربارهٔ هدف، ترتیب مراحل و واکنش به محیط هم در آن وجود دارد. ربات باید بفهمد گرفتن یک شیء با اندازهٔ مشخص بخشی از یک کار بزرگتر است، نه حرکتی مستقل که در همهٔ موقعیتها تکرار شود. مدل S1 تلاش میکند از تصویر، دستور و بازخورد حرکتی یک سیاست عمومی بسازد. سپس این سیاست برای بدنی با شکل، مفصل و دامنهٔ حرکت متفاوت تطبیق داده میشود.
این ایده با پخش مستقیم حرکت انسان روی ربات فرق دارد. اگر ربات فقط فرمانهای مکانیکی یک ویدئو را تقلید کند، کوچکترین تفاوت در ارتفاع میز یا جای شیء باعث شکست میشود. مدل پایه باید هدف را از مسیر جدا کند و برای رسیدن به همان هدف، حرکت دیگری پیشنهاد دهد. این توانایی در خانه، انبار و خط تولید که چیدمان دائماً تغییر میکند اهمیت دارد.
ربات چندبدنهای
Skild AI تأکید میکند S1 برای یک شکل خاص از ربات ساخته نشده است. چنین رویکردی به مدل اجازه میدهد از تجربهٔ یک بازوی صنعتی، ربات سیار یا سامانهٔ دوپا بهره بگیرد. اما انتقال مهارت میان بدنهای مختلف دشوار است. هر ربات حسگر، سرعت، دقت و محدودیت ایمنی متفاوتی دارد. مدل باید خروجی خود را با این محدودیتها تطبیق دهد و پیش از اجرای حرکت، احتمال برخورد یا از دسترفتن تعادل را ارزیابی کند.
در کاربرد واقعی، «بدن» فقط سختافزار نیست. نسخهٔ نرمافزار کنترل، نرخ دریافت تصویر، تأخیر ارتباطی و کیفیت عملگر هم رفتار را تغییر میدهند. مدلی که در شبیهساز موفق است، ممکن است بهدلیل لغزش چرخ، نور نامناسب یا انعطاف کابل در دنیای واقعی شکست بخورد. بنابراین آموزش باید با دادهٔ واقعی، شبیهسازی متنوع و آزمونهای ایمنی ترکیب شود.
نقش انویدیا در زیرساخت S1
انویدیا اعلام کرده فناوریهای Physical AI خود برای آموزش، شبیهسازی و استقرار S1 استفاده میشوند. GPUها میتوانند حجم بزرگی از ویدئو و مسیرهای حرکتی را پردازش کنند و محیطهای مجازی را برای آزمایش هزاران حالت بسازند. در مرحلهٔ اجرا، رایانش لبهای به ربات کمک میکند بخشی از تصمیم را نزدیک حسگر بگیرد. این کاهش وابستگی به ابر برای حرکتهای حساس مهم است، زیرا تأخیر چند صد میلیثانیهای ممکن است به برخورد یا افتادن منجر شود.
شبیهسازی مزیت و محدودیت همزمان دارد. تیم توسعه میتواند هزاران چیدمان و وضعیت خطرناک را بدون آسیب به ربات واقعی امتحان کند. اما مدل اگر فقط محیط ایدهآل را ببیند، با گردوغبار، انعکاس، صدای مزاحم یا تغییر اصطکاک غافلگیر میشود. گوناگونسازی داده و افزودن خطای مصنوعی، فاصلهٔ میان شبیهسازی و واقعیت را کم میکند؛ بااینحال آزمون نهایی در محیط عملیاتی ضروری است.
از ویدئو تا عمل
تبدیل یک نمایش ویدئویی به فرمان حرکتی چند مرحله دارد. ابتدا سامانه باید اجسام و نقاط قابل تعامل را تشخیص دهد، سپس هدف کار را حدس بزند و ترتیب اقدام را بسازد. در گام بعدی، برنامهٔ حرکتی باید با وضعیت لحظهای ربات تطبیق پیدا کند. اگر شیء جابهجا شود یا مانعی سر راه قرار گیرد، ربات نباید کورکورانه مسیر اولیه را ادامه دهد. مدلهای پایهٔ رباتیک به همین دلیل به حلقهٔ بازخورد سریع میان بینایی و کنترل نیاز دارند.
یک مسئلهٔ مهم، اندازهگیری موفقیت است. در دمو، یک بار انجام وظیفه کافی به نظر میرسد، اما کارخانه یا فروشگاه به نرخ موفقیت پایدار احتیاج دارد. سامانه باید بداند چه زمانی کاری را کامل کرده، چه زمانی شکست خورده و چه زمانی باید از انسان کمک بخواهد. ثبت این وضعیت برای بهبود مدل و نیز حفظ ایمنی کارگران لازم است. رباتی که شکست خود را تشخیص نمیدهد، میتواند یک اشتباه کوچک را به زنجیرهای از اقدامات نادرست تبدیل کند.
کاربردهای صنعتی
در انبار، وظیفهٔ چیدن کالاها با تغییر شکل بسته، موجودی و جای قفسه همراه است. آموزش دستی هر حالت هزینهبر است و مدل عمومی میتواند سازگاری را سریعتر کند. در تولید، ربات باید ابزار را بگیرد، قطعه را در موقعیت درست قرار دهد و کیفیت نتیجه را بسنجد. در محیطهای خانگی نیز تنوع اشیا و رفتار انسان بسیار بیشتر است. S1 اگر بتواند میان این محیطها تعمیم پیدا کند، ارزشش از یک ربات خاص فراتر میرود و به لایهٔ نرمافزاری مشترک تبدیل میشود.
بااینحال، کارهای دقیق و ایمنیحساس هنوز به قواعد سخت و نظارت انسانی نیاز دارند. شرکتها ممکن است ابتدا از S1 برای مرتبسازی، جابهجایی اقلام سبک یا کمک به عملیات تکراری استفاده کنند. سپس با جمعآوری دادهٔ عملکرد، دامنهٔ وظایف را گسترش دهند. این استقرار مرحلهای از آن جهت مهم است که خطاها در محیط کنترلشده دیده و پیش از ورود به موقعیت پرخطر اصلاح میشوند.
چالش داده و مسئولیت
مدلهای پایهٔ رباتیک برای یادگیری به ویدئو و دادهٔ حرکتی فراوان نیاز دارند. بخشی از این دادهها از نمایش انسان به دست میآید و باید رضایت، مالکیت و حفاظت از اطلاعات در آن رعایت شود. تصاویر محیط کارخانه ممکن است طراحی محصول یا اطلاعات کارکنان را نشان دهد. شرکتها به سیاست روشن برای ناشناسسازی، نگهداری و استفادهٔ آموزشی نیاز دارند. کیفیت داده نیز اهمیت دارد؛ ویدئوی پرخطا میتواند الگوی حرکتی ناامن را به مدل منتقل کند.
مسئولیت در برابر تصمیم ربات موضوع دیگری است. اگر مدل در یک محیط ناشناخته اقدام اشتباه کند، باید بتوان بررسی کرد چه تصویر و دستورهایی در اختیارش بوده و چرا آن حرکت را انتخاب کرده است. جعبهٔ سیاهبودن مدل مانع ممیزی نمیشود، اما ابزار ثبت مسیر تصمیم و محدودیتهای قابل تنظیم لازم است. سازندگان ربات باید علاوه بر نرخ موفقیت، نرخ برخورد، توقف اضطراری و درخواست کمک را گزارش کنند.
چشمانداز بازار
معرفی S1 بخشی از رقابت برای ساخت «مغز عمومی» رباتهاست. شرکتهای گوناگون در تلاشاند یادگیری یک مهارت را میان چند نوع بدن و محیط منتقل کنند. برنده الزاماً مدلی نیست که در یک ویدئو بهترین نتیجه را بگیرد؛ محصول باید با سختافزارهای مختلف، ابزارهای توسعه و فرآیند ایمنی شرکتها هم سازگار شود. هزینهٔ آموزش، نیاز به اتصال شبکه و امکان اجرای محلی نیز روی تصمیم مشتری اثر دارد.
اگر Skild AI بتواند ادعای یادگیری از یک نمایش را در آزمونهای مستقل تکرار کند، آموزش رباتها کوتاهتر و انعطافپذیرتر میشود. در آن صورت، کارخانه برای هر وظیفهٔ تازه یک پروژهٔ چندماهه سفارش نمیدهد و کاربر میتواند مهارتهای ساده را مستقیم نشان دهد. مسیر تا چنین آیندهای هنوز به حل مسئلهٔ ایمنی، تعمیم و نگهداری مدل نیاز دارد؛ اما S1 نشانهای از حرکت رباتیک از برنامههای ثابت به رفتارهای قابل یادگیری است.
تاریخ انتشار: ۲۵ شهریور ۱۴۰۵
منبع: NVIDIA Blog