ربات تنیس روی میز MIT با سرعت ۶۸ کیلومتر بر ساعت: ورود رباتهای انساننما به دنیای آینده!
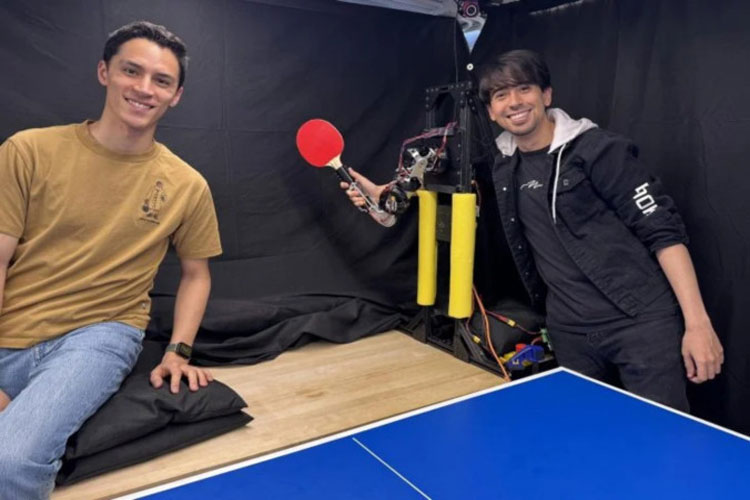
طبق گزارشی از ایتنا و به نقل از سایتکدیلی، این ربات قادر است توپها را با سرعتی بالغ بر ۴۲ مایل بر ساعت (تقریباً ۶۸ کیلومتر در ساعت) به سمت رقیب بازگرداند — آن هم با استفاده از تکنیکهای پیچیدهای مانند لوپ (topspin)، درایو مستقیم و بکاسپین (chop).
این سیستم بر پایهی یک بازوی رباتیکی توسعه یافته است که دارای چهار مفصل و یک مچ قابل کنترل میباشد و به یک راکت معمولی مجهز شده است. با کمک دوربینهای فوقسریع و الگوریتمهای پیشبینیکننده، موقعیت و مسیر توپها بهصورت لحظهای تجزیه و تحلیل میشود و بهترین نوع ضربه انتخاب میگردد.
پژوهشگران با پرتاب ۱۵۰ توپ به سمت این ربات، توانستند نرخ بازگشت ۸۸ درصدی را برای هر سه نوع ضربه ثبت کنند؛ رقمی که حتی قابل مقایسه با بازیکنان نیمهحرفهای انسانی است.
کنریک کانسیو، دانشجوی مقطع کارشناسی ارشد MIT و یکی از نویسندگان اصلی این مطالعه میگوید: «هدف ما طراحی رباتهایی است که بتوانند در شرایط واقعی مانند انسانها تصمیمگیری کنند، تعامل برقرار کنند و حتی در مأموریتهای خطرناک جایگزین نیروی انسانی شوند.»
گفته میشود در این پروژه، تیم MIT از یک بازوی رباتیکی سبک و در عین حال قوی بهره گرفته که به عنوان بخشی از ربات انساننمای «MIT Humanoid» طراحی شده است. این ربات میتواند بدود، بپرد و حتی پشتک بزند. در حال حاضر این بازو بهگونهای بهینهسازی شده است که یک درجه آزادی اضافی در مچ به آن افزوده شده و برای استفاده در بازی پینگپنگ کارآمدتر گردیده است.
برای شبیهسازی دقیق شرایط بازی، مهندسان بازوی رباتیک را به یکی از انتهای میز تنیس متصل کردند و دوربینهایی با نرخ تصویربرداری بالا در اطراف میز نصب نمودند. تصاویر بهصورت لحظهای به سه رایانه ارسال شده و الگوریتمهای کنترلی به بازو دستور میدهند که چه نوع ضربهای با چه زاویه و سرعتی باید اجرا شود.
آزمایشها نشان دادند:
چند ویژگی جالب این ربات به شرح زیر است:
- میانگین سرعت ضربات ربات: ۱۱ متر بر ثانیه
حداکثر سرعت ضربات: ۱۹ متر بر ثانیه (۴۲ مایل بر ساعت)
دقت ضربات در هر نوع تکنیک: تقریباً ۸۸ درصد
بهطور مقایسهای، بازیکنان حرفهای انسانی قادرند توپهایی با سرعتی بین ۲۱ تا ۲۵ متر بر ثانیه را بازگردانند. این امر نشان میدهد که ربات MIT به مرز تواناییهای انسانی نزدیک شده است.
جالبتر آنکه نسخه جدید این ربات توانایی «هدفگیری دقیق» را نیز داراست. پژوهشگران با افزودن الگوریتمهای پیشرفتهتر، به قابلیت پیشبینی و تعیین محل برخورد توپ دست یافتهاند.
اما نقاط ضعف کنونی ربات چیست؟
لازم به ذکر است که این بازو به میز ثابت است و تنها قادر به بازگرداندن توپهایی است که در محدوده مشخصی فرود میآیند. تیم MIT در حال کار بر روی نسخهای از این ربات است که میتواند بر روی ریل یا چرخ حرکت کند.
کانسیو در این زمینه توضیح میدهد: «یکی از مزایای قابل توجه این ربات نسبت به پرتابگرهای اتوماتیک توپ این است که میتواند همان اطلاعاتی را که بازیکن حریف در حین بازی تولید میکند، شبیهسازی کند؛ از جمله چرخش و مسیر توپ. این ویژگی، تجربهای واقعی و ارزشمند را برای بازیکنان انسانی فراهم میآورد.»
پروژههای مشابهی نیز پیشتر از سوی شرکتهایی نظیر Omron و گوگل دیپمایند انجام شدهاند. این پروژهها از یادگیری ماشینی برای سازگاری با انواع مختلف ضربات استفاده میکنند.
اما تفاوت کلیدی سیستم MIT در این است که آنان بهجای طراحی رباتی مختص تنیس روی میز، در حال توسعه یک پلتفرم چندمنظوره هستند که در آینده قابلیت همکاری بهعنوان بخشی از رباتهای انساننما در حوزههای حیاتیتری نظیر امداد و نجات را خواهد داشت.
از دهه ۱۹۸۰ به این سو، طراحی رباتهای پا به توپزن یکی از آرزوهای مهندسان بوده است — ترکیبی از قابلیتهای دید ماشینی سریع، کنترل دقیق بازو، موتورهای واکنشی و الگوریتمهای پیشبینی.
اکنون بهنظر میرسد MIT توانسته به این رویا جامه عمل بپوشاند. آینده، شاید زودتر از آنچه که فکر میکردیم به دنیای بازی وارد شود.