ربات اطلس چرخدار شد و چرخش ۳۶۰ درجه انجام داد
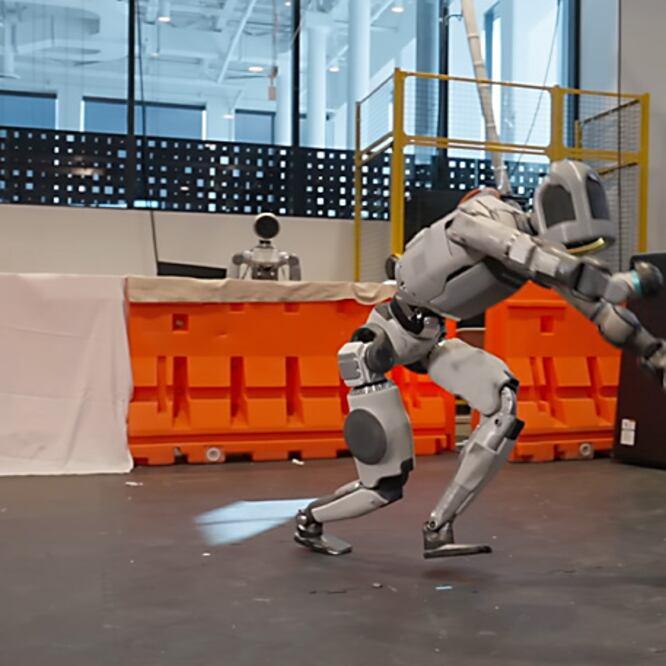
شرکت آمریکایی Boston Dynamics با انتشار ویدئویی در ۹ نوامبر ۲۰۲۶، نسخهای آزمایشی از ربات انساننمای Atlas را به نمایش گذاشت که بهجای پا، روی دو چرخ حرکت میکند. این ربات در جریان آزمایش توانست با سرعت تغییر مسیر دهد، به طرفین حرکت کند، روی یک چرخ تعادل داشته باشد و حتی هنگام پرش، یک دور کامل به دور محور عمودی بدن خود بچرخد.
تماشای این حرکات ممکن است این تصور را ایجاد کند که Boston Dynamics در حال ساخت نسل جدیدی از رباتهای انساننمای چرخدار است. با این حال، هدف پروژه چیز دیگری بوده است. مهندسان شرکت میخواستند بررسی کنند موتورهای Atlas در شرایط دشوار چگونه عمل میکنند و آیا الگوریتمهای هوش مصنوعی میتوانند حرکات آموختهشده در محیط شبیهسازی را با دقت روی ربات واقعی اجرا کنند یا خیر.
نکته جالب این است که برای تبدیل Atlas به یک ربات چرخدار، تغییرات سختافزاری گستردهای انجام نشده است. مهندسان تنها با طراحی یک قطعه اتصال اختصاصی، چرخهای معمولی اسکوتر را روی مفاصل مچ پای ربات نصب کردهاند. بخش عمده پیچیدگی پروژه به نرمافزار کنترل حرکت و هماهنگی میان موتورهای مختلف مربوط میشود.
چرا مهندسان پاهای اطلس را با چرخ عوض کردند؟
Xiaoyu (Andy) Wu، مهندس کنترل در تیم توسعه Atlas، در توضیح این پروژه میگوید هدف اصلی آزمایش توان موتورهای ربات در شرایطی بوده که باید همزمان سرعت و گشتاور بالایی تولید کنند.
در رباتهای انساننما، موتورهای الکتریکی مسئول حرکت دادن مفاصل هستند. هر بار که ربات قدم برمیدارد، تعادل خود را حفظ میکند یا جسمی را بلند میکند، چندین موتور باید با دقت بسیار زیاد با یکدیگر هماهنگ شوند.
گشتاور را میتوان به زبان ساده نیروی چرخشی موتور دانست. برای مثال، هنگامی که یک موتور باید بار سنگینی را حرکت دهد، معمولاً به گشتاور بیشتری نیاز دارد. اما عملکرد موتور فقط به میزان نیروی تولیدشده وابسته نیست؛ سرعت چرخش، گرمای ایجادشده و محدودیتهای الکتریکی نیز اهمیت دارند.
در یک ربات دوپا، فشار واردشده به موتورهای مچ پا و زانو در طول حرکت دائماً تغییر میکند. با نصب چرخ روی مچ پای Atlas، مهندسان توانستند شرایط متفاوتی ایجاد کنند که در آن موتور باید برای مدت طولانیتری زیر بار واقعی کار کند.
شتاب گرفتن، توقف ناگهانی، گردش سریع و حرکت جانبی با چرخ، موتور را در بخشهای مختلف محدوده عملکرد خود قرار میدهد. چنین آزمایشی میتواند اطلاعات ارزشمندی درباره رفتار واقعی تجهیزات به مهندسان بدهد.
Boston Dynamics تأکید میکند که این نسخه برای تبدیل شدن به یک محصول تجاری ساخته نشده است. در واقع، Atlas چرخدار یک بستر آزمایشگاهی است که نتایج آن برای بهبود نسخه استاندارد ربات استفاده خواهد شد.
تغییر سختافزار سادهتر از چیزی بود که به نظر میرسد
با وجود ظاهر غیرمعمول ربات، ساخت نمونه چرخدار به بازطراحی کامل بدنه یا مفاصل نیاز نداشت.
به گفته Wu، مهندسان از یک رینگ آماده اسکوتر استفاده کردند و برای اتصال آن به عملگر مچ پای Atlas، تنها یک قطعه رابط اختصاصی ساختند. این قطعه تنها بخش جدیدی بود که برای تغییر ساختار مکانیکی لازم شد.
عملگر یا Actuator مجموعهای است که فرمان الکترونیکی را به حرکت مکانیکی تبدیل میکند. در رباتها، این مجموعه معمولاً از موتور، سامانه انتقال نیرو و حسگرهای کنترلی تشکیل میشود.
Atlas از ابتدا با توجه به قابلیت تولید در مقیاس بالا و تعمیرپذیری طراحی شده است. همین ویژگی کمک کرد مهندسان بتوانند تغییر موردنظر را بدون دستکاری گسترده اجزای اصلی اجرا کنند.
در سمت نرمافزار نیز چرخها بهعنوان مفاصلی شبیه مچ پا تعریف شدند که میتوانند بهصورت پیوسته بچرخند. در نتیجه، تیم توسعه مجبور نبود تمام منطق کنترل ربات را از ابتدا بنویسد.
این موضوع یکی از جنبههای مهم پروژه است. در طراحی رباتهای پیچیده، معماریای که امکان تغییر قطعات و سازگار کردن نرمافزار را فراهم کند، میتواند سرعت آزمایش ایدههای جدید را افزایش دهد.
البته ساده بودن تغییر مکانیکی به معنای ساده بودن کنترل ربات نیست. حفظ تعادل یک ربات انساننما روی دو چرخ، آن هم هنگام پرش یا تغییر جهت سریع، همچنان به محاسبات و هماهنگی دقیقی نیاز دارد.
پرش با چرخش ۳۶۰ درجه چگونه انجام شد؟
یکی از جالبترین بخشهای ویدئوی منتشرشده، حرکت Atlas هنگام پرش و چرخش کامل در هوا است.
ربات ابتدا وضعیت بدن خود را برای پرش تنظیم میکند، سپس از زمین جدا میشود، یک دور به دور محور عمودی خود میچرخد و دوباره فرود میآید. این حرکت با پشتک که شامل چرخش رو به جلو یا عقب است تفاوت دارد.
به گفته مهندس پروژه، برخلاف آنچه ممکن است از ظاهر حرکت برداشت شود، این پرش یکی از آزمایشهای کمخطرتر تیم بوده است.
دلیل این موضوع به نحوه آموزش حرکت مربوط میشود. مهندسان از دادههای ثبت حرکت یک انسان استفاده کردند که پرش همراه با چرخش ۳۶۰ درجه را انجام داده بود.
فناوری ثبت حرکت یا Motion Capture امکان اندازهگیری و ذخیره موقعیت و حرکت بخشهای مختلف بدن انسان را فراهم میکند. از چنین دادههایی میتوان برای ساخت مسیرهای حرکتی مرجع استفاده کرد.
در مرحله بعد، الگوریتم کنترل ربات برای دنبال کردن مسیر حرکتی موردنظر آموزش داده شد. به گفته Wu، این حرکت در نخستین تلاش واقعی با موفقیت انجام شد.
البته چنین موفقیتی به معنای آن نیست که ربات بدون آموزش قبلی ناگهان تصمیم گرفته یک حرکت آکروباتیک انجام دهد. حرکت بر پایه داده مرجع، شبیهسازی و آموزش الگوریتم کنترل آماده شده بود.
بخش جالبتر، نحوه استفاده ربات از چرخها هنگام آماده شدن برای پرش است. سیستم کنترل یاد گرفت با حرکت دادن سریع بخش پایین بدن روی چرخها، خود را در موقعیت مناسب برای جدا شدن از زمین قرار دهد.
این رفتار نشان میدهد الگوریتم میتواند در چارچوب هدف تعیینشده، از قابلیتهای متفاوت سختافزار استفاده کند.
هوش مصنوعی چطور حرکت ربات را یاد میگیرد؟
در پروژه Atlas چرخدار، Boston Dynamics از روشی به نام یادگیری تقویتی یا Reinforcement Learning استفاده کرده است.
در این روش، سیستم کنترلی با انجام آزمایشهای متعدد و دریافت بازخورد درباره نتیجه عملکرد خود آموزش میبیند. برای نمونه، الگوریتم ممکن است برای حفظ تعادل، رسیدن به سرعت موردنظر یا جلوگیری از سقوط امتیاز دریافت کند.
در طول آموزش، سیستم بارها راهبردهای مختلفی را امتحان میکند و بهتدریج یاد میگیرد چه نوع فرمانهایی نتیجه بهتری دارند.
انجام تمام این آزمایشها روی ربات فیزیکی بسیار پرهزینه و گاهی خطرناک است. سقوط مکرر یک ربات پیشرفته میتواند به قطعات آن آسیب بزند و فرایند آموزش را طولانی کند.
به همین دلیل، بخش بزرگی از آموزش در محیط شبیهسازی انجام میشود. نسخه مجازی ربات میتواند میلیونها بار حرکت کند، زمین بخورد و دوباره تلاش کند؛ بدون آنکه موتور یا مفصل واقعی آسیب ببیند.
اما این روش با یک مشکل اساسی روبهرو است: محیط شبیهسازی نمیتواند تمام ویژگیهای جهان واقعی را با دقت کامل بازسازی کند.
برای مثال، اگر مدل مجازی موتور بتواند گشتاوری تولید کند که موتور واقعی قادر به تأمین آن نیست، الگوریتم ممکن است حرکتی یاد بگیرد که روی ربات فیزیکی امکانپذیر نباشد.
به همین دلیل، کیفیت مدل موتور و دقت در شبیهسازی محدودیتهای واقعی سختافزار اهمیت زیادی دارد.
فاصله میان دنیای مجازی و دنیای واقعی
در رباتیک، انتقال رفتارهای آموختهشده از شبیهسازی به ربات واقعی با اصطلاح Sim-to-Real شناخته میشود.
برای آنکه این انتقال موفق باشد، شبیهساز باید تا حد امکان رفتار سختافزار واقعی را منعکس کند. این موضوع فقط به وزن قطعات یا شکل ظاهری ربات محدود نمیشود.
واکنش موتور به فرمانهای ناگهانی، تأخیر سیستم کنترل، محدوده گشتاور، سرعت حرکت مفاصل و حتی بعضی ویژگیهای تماس با زمین میتوانند بر نتیجه اثر بگذارند.
تیم توسعه Atlas تلاش کرد مدلهای شبیهسازی را با اندازهگیریهای انجامشده روی موتورهای واقعی هماهنگ کند.
این کار شامل آزمایش رفتار موتور، تنظیم پارامترهای کنترلی و بررسی تفاوت میان پاسخ شبیهسازیشده و پاسخ تجهیزات فیزیکی بود.
Wu توضیح میدهد که یکی از مهمترین بخشهای پروژه، مشخص کردن این موضوع بوده که کدام سادهسازیهای ریاضی قابل قبول هستند و کدامیک باعث میشوند الگوریتم رفتار غیرواقعی یاد بگیرد.
گاهی یک تقریب کوچک در مدل موتور میتواند در طول آموزش به مشکلی بزرگ تبدیل شود. الگوریتم ممکن است از همان تفاوت کوچک برای رسیدن به امتیاز بالاتر استفاده کند، در حالی که رفتار حاصل روی ربات واقعی قابل اجرا نباشد.
با دقیقتر شدن مدل، الگوریتم فرصت پیدا میکند حرکاتی بیاموزد که با توان و محدودیتهای واقعی سختافزار سازگار باشند.
موفقیت آزمایش چرخدار برای Boston Dynamics از همین جهت اهمیت دارد. مهندسان توانستند برخی رفتارهای پیچیده را ابتدا در محیط مجازی آموزش دهند و سپس روی نمونه فیزیکی اجرا کنند.
ربات چگونه حرکت جانبی را یاد گرفت؟
یکی دیگر از حرکات قابل مشاهده در ویدئو، جابهجایی سریع Atlas به طرفین است.
این حرکت برای رباتی که بهجای پا روی چرخ ایستاده، مسئله جالبی ایجاد میکند. انسان هنگام انجام حرکت جانبی میتواند پاهای خود را روی زمین بلغزاند یا با یک جهش کوتاه موقعیت بدن را تغییر دهد.
اما در نسخه چرخدار Atlas، نقطه تماس با زمین شکل متفاوتی دارد. چرخها برای غلتیدن طراحی شدهاند و نحوه ایجاد حرکت جانبی با پای معمولی یکسان نیست.
تیم تحقیقاتی تعدادی حرکت ثبتشده انسان را انتخاب کرد که در آنها لغزش پا روی زمین وجود داشت. سپس این حرکات در فرایند آموزش ربات استفاده شدند.
به گفته Wu، الگوریتم بهتدریج یاد گرفت هنگام جابهجایی جانبی، چرخها را به شکلی هدایت کند که بخشی از حرکت با غلتیدن انجام شود.
این رفتار اهمیت دارد، زیرا مهندسان لزوماً تمام جزئیات حرکت نهایی را بهصورت دستورهای ثابت در برنامه ننوشته بودند. سیستم کنترل با توجه به هدف و شرایط سختافزار، راهبردی متناسب پیدا کرد.
البته این اتفاق را نباید با تصمیمگیری مستقل در سطح هوش انسانی اشتباه گرفت. سیستم در محدوده وظیفه، دادهها و شرایط آموزشی مشخص فعالیت میکند و تواناییهای آن را نمیتوان بدون آزمایش به موقعیتهای کاملاً متفاوت تعمیم داد.
چرا کنترل تمام بدن ربات اهمیت دارد؟
حفظ تعادل در رباتهای انساننما فقط به پاها وابسته نیست. حرکت دستها، تغییر زاویه تنه و موقعیت سر و سایر بخشهای بدن نیز میتواند مرکز جرم و پایداری ربات را تغییر دهد.
برای مثال، هنگامی که Atlas با سرعت گردش میکند، سیستم کنترل باید حرکت چرخها را با موقعیت تنه و دستها هماهنگ کند تا ربات تعادل خود را از دست ندهد.
در رباتیک به چنین رویکردی «کنترل تمام بدن» یا Whole-Body Control گفته میشود.
بهجای آنکه هر مفصل کاملاً مستقل عمل کند، سیستم باید اثر حرکت بخشهای مختلف بر یکدیگر را در نظر بگیرد.
در پروژه جدید، تیم Boston Dynamics تلاش کرده ارتباط میان سه بخش را بهتر بررسی کند: طراحی و عملکرد عملگرها، کنترل سطح پایین موتورها و الگوریتم یادگیری تقویتی که حرکت کل بدن را مدیریت میکند.
کنترل سطح پایین وظیفه اجرای دقیق فرمانهای الکتریکی و مکانیکی را برعهده دارد. الگوریتم سطح بالاتر نیز مشخص میکند بدن برای انجام یک حرکت چه وضعیتی داشته باشد.
اگر این دو بخش با یکدیگر هماهنگ نباشند، حتی الگوریتمی که در شبیهسازی عملکرد خوبی دارد ممکن است روی سختافزار واقعی با مشکل روبهرو شود.
Wu میگوید در جریان پروژه متوجه شده بخش مهمی از محدودیتها دقیقاً در ارتباط میان این لایهها قرار دارد، نه الزاماً در عملکرد مستقل یکی از آنها.
آیا اطلس چرخدار وارد کارخانهها میشود؟
در ویدئوی جدید، Atlas از نظر ظاهری به رباتی تبدیل شده که ممکن است برای حرکت روی کف صاف کارخانه یا انبار مناسب به نظر برسد.
حرکت روی چرخ در بعضی محیطها میتواند سریعتر و از نظر انرژی بهصرفهتر از راه رفتن باشد. با این حال، این مزیت به شرایط سطح زمین، نوع مانع و وظیفه موردنظر بستگی دارد.
رباتهای دوپا برای عبور از برخی موانع و محیطهایی که برای انسان طراحی شدهاند انعطاف بیشتری دارند. در مقابل، رباتهای چرخدار معمولاً برای سطوح صاف و مسیرهای قابل عبور طراحی میشوند.
اما Boston Dynamics اعلام کرده که پروژه فعلی به معنای تغییر مسیر محصول تجاری Atlas نیست.
این شرکت نسخه چرخدار را یک بستر تحقیقاتی میداند و هدف آن بررسی عملکرد موتورهای الکتریکی و سیستم کنترل حرکتی است.
بنابراین نباید از انتشار این ویدئو نتیجه گرفت که قرار است مشتریان صنعتی بهزودی Atlas چرخدار دریافت کنند یا مدل استاندارد دوپای ربات کنار گذاشته شود.
در اطلاعیه رسمی نیز قیمت، زمان عرضه یا برنامه تولید تجاری برای نسخه چرخدار اعلام نشده است.
نتیجه آزمایشها چه کمکی به نسخه اصلی اطلس میکند؟
Boston Dynamics میگوید تجربه کار با رباتهای Spot و Stretch نشان داده است که تجهیزات رباتیک در محیط واقعی با شرایطی روبهرو میشوند که بازسازی کامل آنها در آزمایشگاه دشوار است.
ربات ممکن است هنگام انجام وظیفه با تغییر ناگهانی سطح زمین، محدودیت حرکتی یا شرایطی مواجه شود که برای آن بهاندازه کافی آزمایش نشده است.
اگر سیستم کنترل فقط در شرایط ایدهآل عملکرد مناسبی داشته باشد، هنگام استفاده طولانیمدت در محیط صنعتی قابل اعتماد نخواهد بود.
به همین دلیل، آزمایش موتورهای Atlas در محدودههای دشوار عملکرد میتواند به مهندسان کمک کند تا رفتار ربات را در موقعیتهای غیرمعمول بهتر بشناسند.
یکی از برنامههای بعدی Wu بررسی واکنش الگوریتمهای یادگیری تقویتی به خرابی عملگرها است.
در چنین آزمایشهایی، مسئله این خواهد بود که اگر یکی از موتورهای ربات عملکرد مورد انتظار را نداشته باشد، سیستم کنترل چگونه میتواند واکنش نشان دهد.
این هدف بهویژه برای رباتهایی اهمیت دارد که قرار است در کنار کارکنان انسانی یا در محیطهای صنعتی فعالیت کنند. قابلیت پیشبینی رفتار و مدیریت خطا، برای کاربرد عملی بهاندازه نمایش حرکات پیشرفته اهمیت دارد.
البته هنوز نتیجهای درباره موفقیت این برنامه بعدی اعلام نشده است و نباید آن را قابلیتی آماده در Atlas فعلی دانست.
پروژه چرخدار همچنین با استفاده از ابزارهای شبیهسازی پیشرفته اجرا شده است. Boston Dynamics از مشارکت و فناوری MuJoCo، موتور فیزیکی متنبازی که توسط Google DeepMind توسعه داده میشود، در این فرایند قدردانی کرده است.
این نوع موتورهای شبیهسازی میتوانند رفتار سیستمهای مکانیکی را بهصورت مجازی محاسبه کنند و برای آموزش و آزمودن الگوریتمهای رباتیک مورد استفاده قرار گیرند.
آنچه آزمایش ۹ نوامبر Boston Dynamics را مهم میکند، صرفاً توانایی یک ربات در حرکت روی چرخ یا انجام پرشی تماشایی نیست. مهندسان نشان دادهاند که با مدلسازی دقیق سختافزار و هماهنگ کردن کنترل کلاسیک موتورها با یادگیری تقویتی، میتوان حرکات پیچیدهای را از محیط شبیهسازی به ربات واقعی منتقل کرد.
این دستاورد بهخودیخود به معنای آمادگی رباتهای انساننما برای انجام تمام کارهای صنعتی نیست، اما میتواند یکی از مراحل فنی مهم در مسیر ساخت رباتهایی باشد که هنگام حرکت سریع، تغییر شرایط یا بروز مشکل، رفتار قابل پیشبینیتری دارند.
منبع: Boston Dynamics، The Robot Report، Seoul Economic Daily، Roboterwelt